DSPOWER 2012-nji ýylda başlandy, gözleg we ösüş önümçiligi robot servo, akylly robot servo we Building Block servo
Robotlar ýa-da akylly enjamlar dizaýn edilende, sero hereketlendirijileriniň burç takyklygy köplenç aňsat gözden salnan, ýöne möhüm parametrdir. Servo motorynyň göz öňünde tutulan ýerine öwrüp bilmeýän ýa-da ýetilen ýagdaý her gezek birneme üýtgäp, tutuş ulgamda durnuksyzlyga sebäp bolýan ýagdaýlara duş gelen bolmagyňyz mümkin.
Bu, köplenç sero motorynyň adaty burç takyklygynyň bahasyna üns bermediňiz we diňe tork we tizlik ýaly esasy parametrleri barladyňyz.
Servo motor burç takyklygy näme?
Servo hereketlendirijiniň burç takyklygy, gözegçilik signalyny alandan soň hakyky aýlanma ýagdaýy bilen teoretiki maksat pozisiýasynyň arasyndaky gyşarma derejesini aňladýar. Mysal üçin, teoretiki taýdan 90 ° çenli aýlanýan ± 1 ° takyklygy bolan sero motor, aslynda 89 ° bilen 91 ° arasynda ýerleşip biler. Bu standart takyklyk bahasy, adatça, servo motor öndürijisi tarapyndan tehniki aýratynlyklarda berilýär.
Servo motor öndürijiligini ölçemek üçin esasy görkezijileriň biridir. Precokary takyk hyzmatlar enjamlaryňyzyň takyk we gaýtalanýan hereketlerini üpjün edýär, esasanam robot eliňi tutmak we kamera gimbal ýerleşişi ýaly takyk gözegçiligi talap edýän ssenariýalarda.
Elmydama elýeterli bolmadyk burç takyklygynyň ähmiýetine düşünmek, taslamanyň möhüm başlangyç döwründe köp sanly kynçylyklardan gaça durmaga kömek edýär. Arzan, ýöne pes takyklykly hyzmatlar, tutuş ulgamda jemleýji ýalňyşlyklara sebäp bolup biler, netijede umumy işleýşine täsir edip, ýaramaz täsirlere sebäp bolup biler.
Şonuň üçin serwony saýlanyňyzda, spesifikasiýalarda takyklyk bilen baglanyşykly parametrleri üns bilen gözden geçirmeli we diňe öňki tejribä ýa-da bahalara esaslanmak bilen karar bermegiň ýerine, takyklyk standartlaryny aýdyň görkezýän önümleri ileri tutmaly.
Näme üçin burç takyklygy taslamalar üçin möhümdir
Burç takyklygy enjamlar arkaly meseleleriň ygtybarly ýerine ýetirilmegini gönüden-göni kesgitleýär. Mysal üçin,awtomatiki yzarlaýyş ulgamynyň üstünde işleýän bolsaňyz, servo takyklygy kameranyň nyşany takyk nyşana almagynyň öňüni alar we yzarlamagyň netijeliligini ep-esli azaldar.Şonuň ýaly-da, senagat awtomatizasiýasynda pes servo robot goluň näsazlygyna we hatda önümçilik meselesine sebäp bolup biler.
Takyklygyň takyklygy diňe bir öndürijilige täsir etmän, gaýtalanýan kalibrlemeleriň ýa-da komponentleriň çalşylmagynyň zerurlygy sebäpli gurnama wagtyny we çykdajylaryny ep-esli ýokarlandyrýar.
Ulanyjynyň tejribe nukdaýnazaryndan ýokary takyklykly hyzmatlar has ýumşak we has professional enjam işlemegine mümkinçilik berýär. Mysal üçin, okuw robotlarynda ýa-da akylly oýnawaçlarda takyk hereketler interaktiwligi güýçlendirýär we jogap bermeýän enjamlar sebäpli ulanyjynyň lapykeçliginiň öňüni alýar.
Şonuň üçin ýokary takyklykly serwlere maýa goýmak başlangyç çykdajylary ýokarlandyrýan ýaly bolup görünse-de, hakykatdanam taslamanyň üstünlik derejesini we uzak möhletli durnuklylygyny ýokarlandyrýar we bu gaty tygşytly saýlama bolýar.
Highokary takyklyk hyzmatlaryny nädip saýlamaly
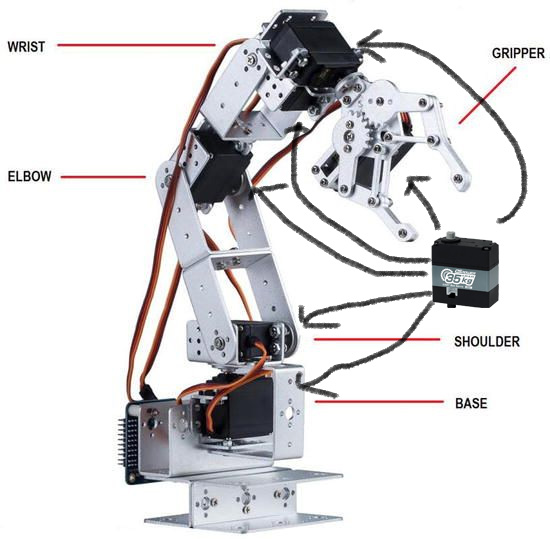
Precokary takyklyk serwini saýlanyňyzda, ilkinji ädim önümiň aýratynlyklaryny barlamak we burç takyklygy üçin ± 0,5 ° ýa-da ± 1 ° ýaly anyk san bahalaryny gözlemekdir. Umuman aýdanyňda, sanly serwler analog serwlerden has takyk, sebäbi ýapyk görnüşli gözegçilik üçin mikroprosessorlary ulanýarlar, hakyky wagtda ýagdaýy düzetmäge mümkinçilik berýär.
Şol bir wagtyň özünde serwonyň görnüşine üns beriň; çotgasyz hereketlendirijiler ýa-da ýadrosyz hereketlendirijiler köplenç takyklygy we ömri taýdan artykmaçlyklara eýe, ýadrosyz hereketlendirijiler bolsa dowamly iş wagty we has gowy ýylylyk ýaýramagynda artykmaçlyklary hödürleýärler.
Programmanyň ssenarisine serediň.Taslamaňyz çalt jogap bermegi we ýokary takyklygy talap edýän bolsa, ýokary täzeleniş tizligini goldaýan sanly serwony saýlap bilersiňiz; býudjetiňiz çäkli, ýöne takyklyk talaplary ýokary bolmasa, adaty sero ýeterlikdir.
Mundan başga-da, diňe teoretiki parametrlere esaslanýan kararlardan gaça durup, hakyky ulanylyşdaky takyklyga düşünmek üçin ulanyjy synlaryny we synag hasabatlaryny okaň. Highadyňyzdan çykarmaň, ýokary takyklykly hyzmatlar, adatça TTL seriýaly awtobuslar ýa-da CAN awtobuslary ýaly has ýokary woltly we has gowy dolandyryş protokoly goldawyny talap edýär.
Servo takyklygyna haýsy faktorlar täsir edýär?
Serw motorynyň takyklygy içerki gurluşy we daşarky gurşawy öz içine alýan dürli faktorlara täsir edýär. Içerki faktorlar, esasan, dişli yza gaýtmak, motor görnüşi we seslenme ulgamyny öz içine alýar. Uly dişli arka tarapy bolan serwiler ters öwrüm wagtynda histerezi başdan geçirer we takyklygyň peselmegine getirer.
Şeýle-de bolsa, kodlaýjylar bilen ýapyk görnüşli hyzmatlar, ýalňyşlyklary azaltmak we takyklygy ýokarlandyrmak üçin seslenme mehanizmlerini ulanýarlar. Daşarky faktorlar elektrik üpjünçiliginiň naprýa .eniýesiniň durnuklylygyny, gözegçilik signalynyň hilini we ýük üýtgemelerini öz içine alýar.
Mysal üçin, naprýa .eniýeniň üýtgemegi, servo aýlanyş tizligine aňsatlyk bilen sebäp bolup, pozisiýanyň takyklygyna täsir edip biler. Dolandyryş signalyndaky sesler serwonyň buýruk düşündirişine hem päsgel berip biler. Mundan başga-da, aşa köp ýük ýa-da nädogry gurmak hem takyklygyň ýitmegine sebäp bolup biler.
Şonuň üçinýokary takyklyk hyzmatlaryny ulananyňyzda, öndürijiligi ýokarlandyrmak üçin durnukly elektrik üpjünçiligini, arassa signaly we oňat dizaýn edilen mehaniki gurluşy üpjün etmek zerurdyr.
Servo takyklygyny nädip barlamaly we kalibrlemeli?
Simplealy ýönekeý gurallary ulanyp bilersiňizserwonyň takyklygyny barlamak üçin kontrolleýere takyk signallary ibermek üçin burç ölçeýji ýa-da lazer görkezijisi.Serwony 0 °, 90 ° we 180 ° ýaly köp maksatly burçlarda aýlaň, soňra hakyky ýagdaýyny ölçäň we gyşarmany hasaplaň.
Bu prosesi birnäçe gezek gaýtalaň we gaýtalanmagyna baha bermek üçin ortaça alyň. Eger gyşarmak uly bolsa, kalibrleme zerur bolup biler. Köp sanly serwis dolandyryş parametrlerini sazlamak bilen ýalňyşlyklaryň öwezini dolýan programma üpjünçiliginiň kalibrlemesini goldaýar.
Kalibrleme adatça kalibrleme buýruklaryny ibermegi ýa-da ýöriteleşdirilen programma üpjünçiligini ulanmagy öz içine alýar. Mysal üçin, mikrokontrol PWM signalyny iberip, hakyky pozisiýa bilen teoretiki bahanyň arasyndaky tapawudy ýazyp biler, soň bolsa düzediş üçin koda ofset goşup biler.
Yzygiderli synag we kalibrleme serwonyň ömrüni uzaldyp we uzak möhletli durnukly işlemegini üpjün edip biler. Möhüm programmalar üçin, soňraky düzediş wagtynda kynçylyklaryň öňüni almak üçin bu ädimleri gurmakdan ozal ýerine ýetirmek maslahat berilýär.
Highokary takyk hyzmatlaryň umumy programmalary
Takyk gözegçiligi talap edýän meýdanlarda ýokary takyk serwiler giňden ulanylýarrobot, aerokosmos we lukmançylyk enjamlary. Robotlarda, hereketleriň we takyk tutulmagy üpjün etmek üçin bilelikdäki hereketlendirijilerde ulanylýar.
Pilotsyz gimballarda ýokary takyklykly hyzmatlar kameralary durnuklaşdyrmaga kömek edýär, netijede düşnükli şekiller bolýar. Mundan başga-da, akylly öýlerdäki awtomatiki perdeler we howpsuzlyk kameralary rahat işlemek üçin servo takyklygyna bil baglaýar.
Bu ssenariýalarda takyklyk ulgamyň howpsuzlygy we netijeliligi bilen gönüden-göni baglanyşyklydyr. Mysal üçin,lukmançylyk robotlarynda hatda minutlyk ýalňyşlyklar hem hirurgiki näsazlyga sebäp bolup biler, şonuň üçin ýokary takyklyk, ýokary ygtybarly serwleri saýlamak gaty möhümdir.Bu programmalara düşünmek, taslamalaryňyzy has gowy meýilleşdirmäge we umumy öndürijiligi gowulandyrmak üçin degişli sero görnüşlerini saýlamaga kömek edip biler.
Iş wagty: Noýabr-08-2025